August 5, 2026
又一权威榜单登顶!星海图G0.5位列RoboDojo第一
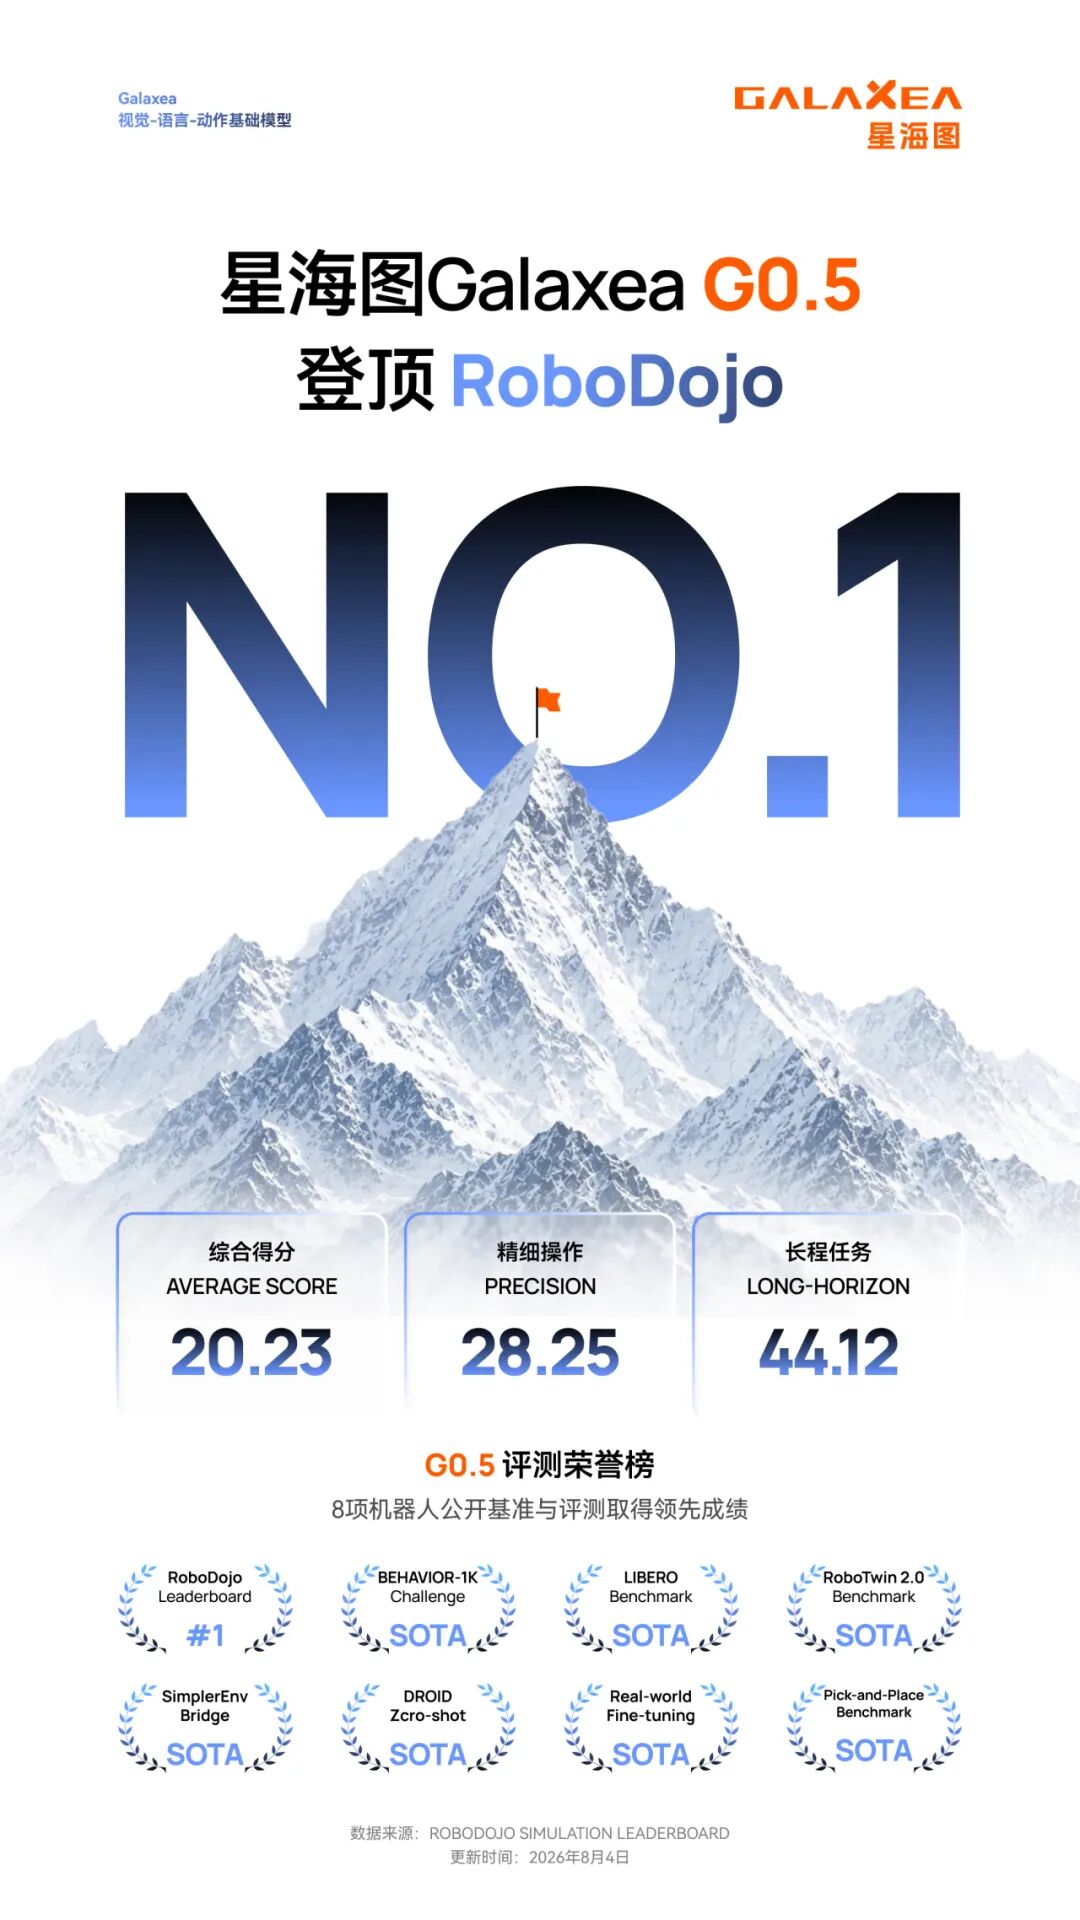
近日,星海图(Galaxea)开源具身基础模型G0.5登顶RoboDojo最新Simulation Leaderboard,以20.23的综合得分位列榜单第一。其中,G0.5在 Precision(精细操作) 和 Long-Horizon(长时序任务)两项关键指标中分别取得28.25和44.12的成绩,展现出模型在复杂任务理解、连续规划和稳定执行方面的能力。
继LIBERO、BEHAVIOR-1K Challenge多个国际权威评测取得领先成绩后,本次登顶RoboDojo,进一步验证了G0.5统一自回归技术路线在精细操作、长程任务执行和跨任务泛化上的实力。
登顶公开Benchmark,验证通用机器人复杂任务能力
相较于传统机器人评测更关注单一任务成功率,RoboDojo更强调机器人在真实环境中的综合操作能力。该平台围绕机器人真实操作能力,建立统一的数据集、任务体系和评测标准,通过42个仿真任务和18个真实机器人任务,对机器人模型进行客观、系统性评估。
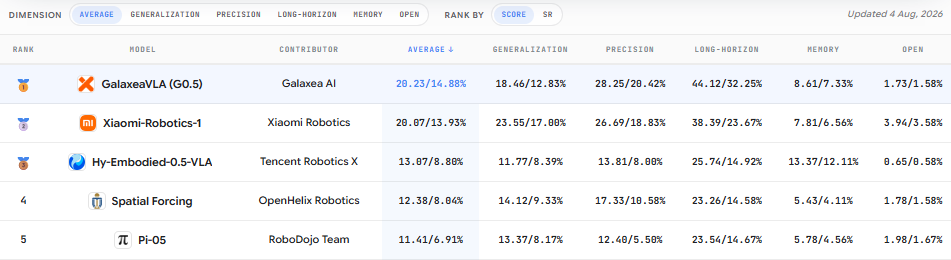
本次评测中,G0.5 在Precision(得分28.25)与Long-Horizon(得分44.12)两项能力表现尤为突出。
一方面,G0.5在长时间任务规划和连续操作中具备稳定表现,在桌面整理、工具收纳、多物体操作等任务中,机器人能持续理解当前环境状态,根据任务进展动态调整动作策略,并最终完成完整目标。
另一方面,G0.5也展示出了较强的精细任务操作能力,面对插入、对齐、堆叠等任务,不仅能识别目标位置,还结合环境反馈不断调整运动轨迹,实现稳定可靠的操作。
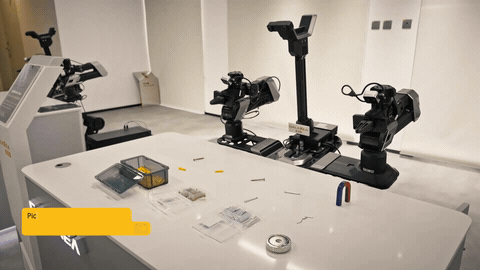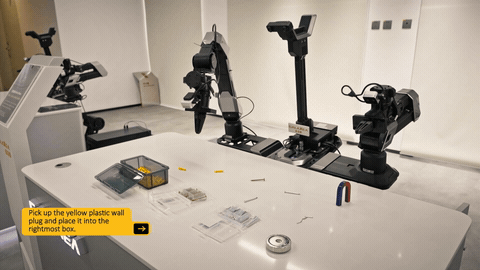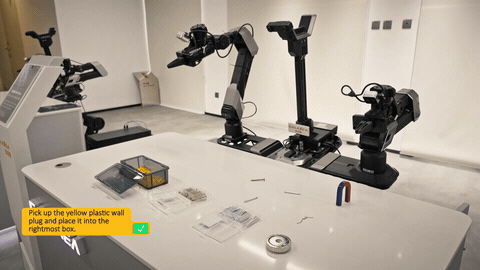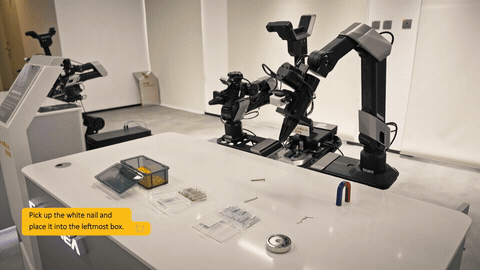
同时,通过大规模、多任务预训练,G0.5形成了可迁移、可组合的操作智能。在面对新的场景、空间布局和从未见过的物体时,仅凭自然语言指令,G0.5就能直接执行操作,保持了良好的零样本泛化能力,实现 “边思考边行动”。
统一自回归架构,构建G0.5通用机器人智能基座
G0.5持续取得公开Benchmark领先成绩,并非依赖针对单一任务的优化,而是源于星海图坚持统一自回归具身基础模型的技术路线。
与将视觉语言模型作为独立编码器、再交由动作模块生成控制信号的常见方案不同,G0.5让视觉理解、具身推理与动作生成共享同一Transformer Decoder,在统一自回归序列中完成任务理解与机器人控制,使推理能够直接参与动作决策。
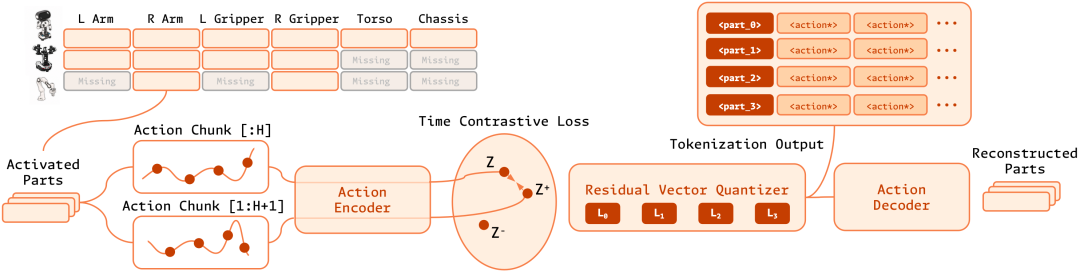
基于这一架构,G0.5进一步结合具身推理生成、结构化动作编码与时空注意力机制,使机器人动作不再只是对环境状态的响应,进一步理解任务目标、预测环境变化并持续规划执行。这一技术路线,使模型能够在长时序任务中保持更好的任务连贯性,也让机器人面对新的场景和任务时具备更强的泛化能力。
这一能力已在多个公开Benchmark中得到验证。截至目前,G0.5已在 LIBERO、BEHAVIOR-1K Challenge、RoboTwin 2.0、SimplerEnv-Bridge、Real-World Fine-Tuning、DROID Zero-shot Evaluation、Pick-and-Place Benchmark 等多项评测中取得领先表现。本次登顶RoboDojo公开Leaderboard,进一步验证了统一自回归架构在通用机器人基础模型中的发展潜力。
与此同时,星海图持续推进具身智能技术开源、开放。截至目前,G0.5已向全球开发者开放模型、代码及相关资源,降低开发者探索具身智能的门槛,加速机器人基础模型的发展。从公开评测到真实应用,从模型能力到开发者生态,星海图期待与全球开发者和研究者共同探索,让机器人真正具备理解世界、自主行动的能力。